
برق-قدرت
اینجا فقط از برق و الکترونیک و کامپیوتر حرف می زنیم
برق-قدرت
اینجا فقط از برق و الکترونیک و کامپیوتر حرف می زنیمدرباره من
 از کتاب خواندن خیلی لذت می برم و از فیلم دیدن... همین و بس
ادامه...
استفاده از لامپهای ال.ئی.دی =افزایش روشنایی و کاهش هزینه نیروگاه
استیو بورات
نیروگاه ذغالی دراکس یک نیروگاه 3960 مگاواتی در شمال یورکشایر انگلستان است. 3 فاز اولیه ی آن در سال 1974 و فازهای 4 تا 6 در سال 1986کامل شدند. یک شبکه ی 24*7 تایی از لامپهای بخارسدیم روشنایی داخلی کارخانه را تأمین می کردند که رو به خرابی گذاشته بودند. تعمیرات این لامپها سخت بوده و گرد و خاک زیاد نظافت آن را به معضلی تبدیل کرده اند. محدودیت دسترسی بازدیدهای 6 ماهه را با مشکل مواجه کرده و جایگاه نصب لامپها در طی بازدیدها و تعمیرات قبلی آسیب دیده اند. تعویض لامپهای بخار سدیم زمان زیادی می برد و پیدا کردن جایگزینی برای این لامپها که کیفیت بهتر و قابل اتکاتر باشند لازم به نظر می رسید.
لامپهای ال.ئی.دی
لامپهای ال.ئی.دی توسط یکی از برقکاران شرکت روشنایی هادار ،که در یک روز بازدید عمومی از تأسیسات دراکس بازدید می کرد، پیشنهاد شدند. پس از بررسی های بیشتر دراکس از هادر یک پیشنهاد برای بهبود وضعیت روشنایی داخل کارخانه درخواستکرد.
تیم طراحی هادر پیشنهاد کرد که 20 عدد از لامپهای 400 وات سقفی و 30 عدد لامپ 70 وات دیواری را با 20 عدد لامپ 160 وات ال.ئی.دی و 15 نورافکن ال.ئی.دی 100 وات تعویض شود. آنها اطمینان دادند که طرح جدید بسیار بهتر از سیستم روشنایی قبلی خواهد بود و دراکس با طرح آنها موافقت کرد.
دو هفته بعد لامپها و نورافکنهای جدید تعحویل داده شدند. نصب آنها نیاز به کار در بالاسر کوره های زغال سنگ داشت که مقدار زیادی گرد و خاک ایجاد می کردند. به خاطر خطرات داربست زدن بر روی تأسیسات تیم نصب از یک بالابر قیچی شکل برای نصب لامپها استفاده کرد. نصب همه چراغها با استفاده از این روش تنها 6 روز طول کشید.
صرفه جویی در پول و در وقت
اگرچه دراکس برق مورد نیازش را خودش تولید می کند اما بازده بالا از اهداف دراکس است. با کاهش کلی تعداد نورافکنها از 50 به 35 و کاهش مصرف از 11050 وات به 4700 وات دراکس می توانست مصرف خود را پایین بیاورد. لامپهای ال.ئی.دی حرارت کمتری از لامپهای بخارسدیم تولید می کنند و با پره هایی که نقش هیت سینک را بازی می کنند این حرارت را از دست می دهند. طراحی سوراخهایی بر روی بدنه ی نورافکن ها یک جریان هوا مانند دودکش را ایجاد می کند. این جریان هوا علاوه بر خنک کردن تجهیزات روشنایی به نظافت گردوخاک ذغال سنگ ،که بر روی لامپها می نشیند، نیز کمک می کند. لامپهای ال.ئی.دی 5 سال گارانتی دارند و سوختن آنها کمتر اسباب نگرانی می شود و برنامه ی تعویض آنها می تواند به دقت طراحی شود.
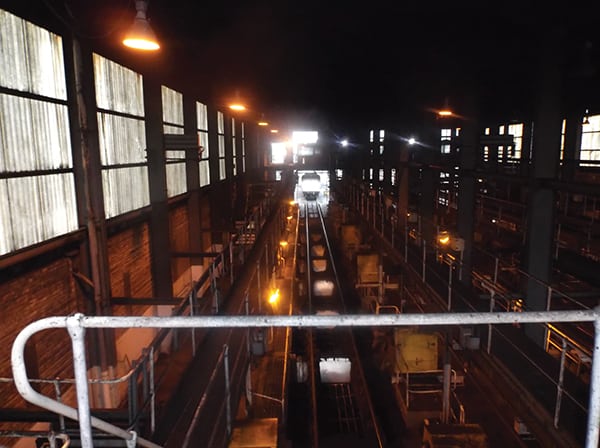
لامپهای بخارسدیم قدیمی در کارخانه دراکس

لامپهای ال.ئی دی نصب شده در همان کارخانه
منبع:
http://www.powermag.com/led-lighting-improves-visibility-saves-money-power-plant/
یک طرح کمیاب برای باتری شارژر
رضاکیانی موحد
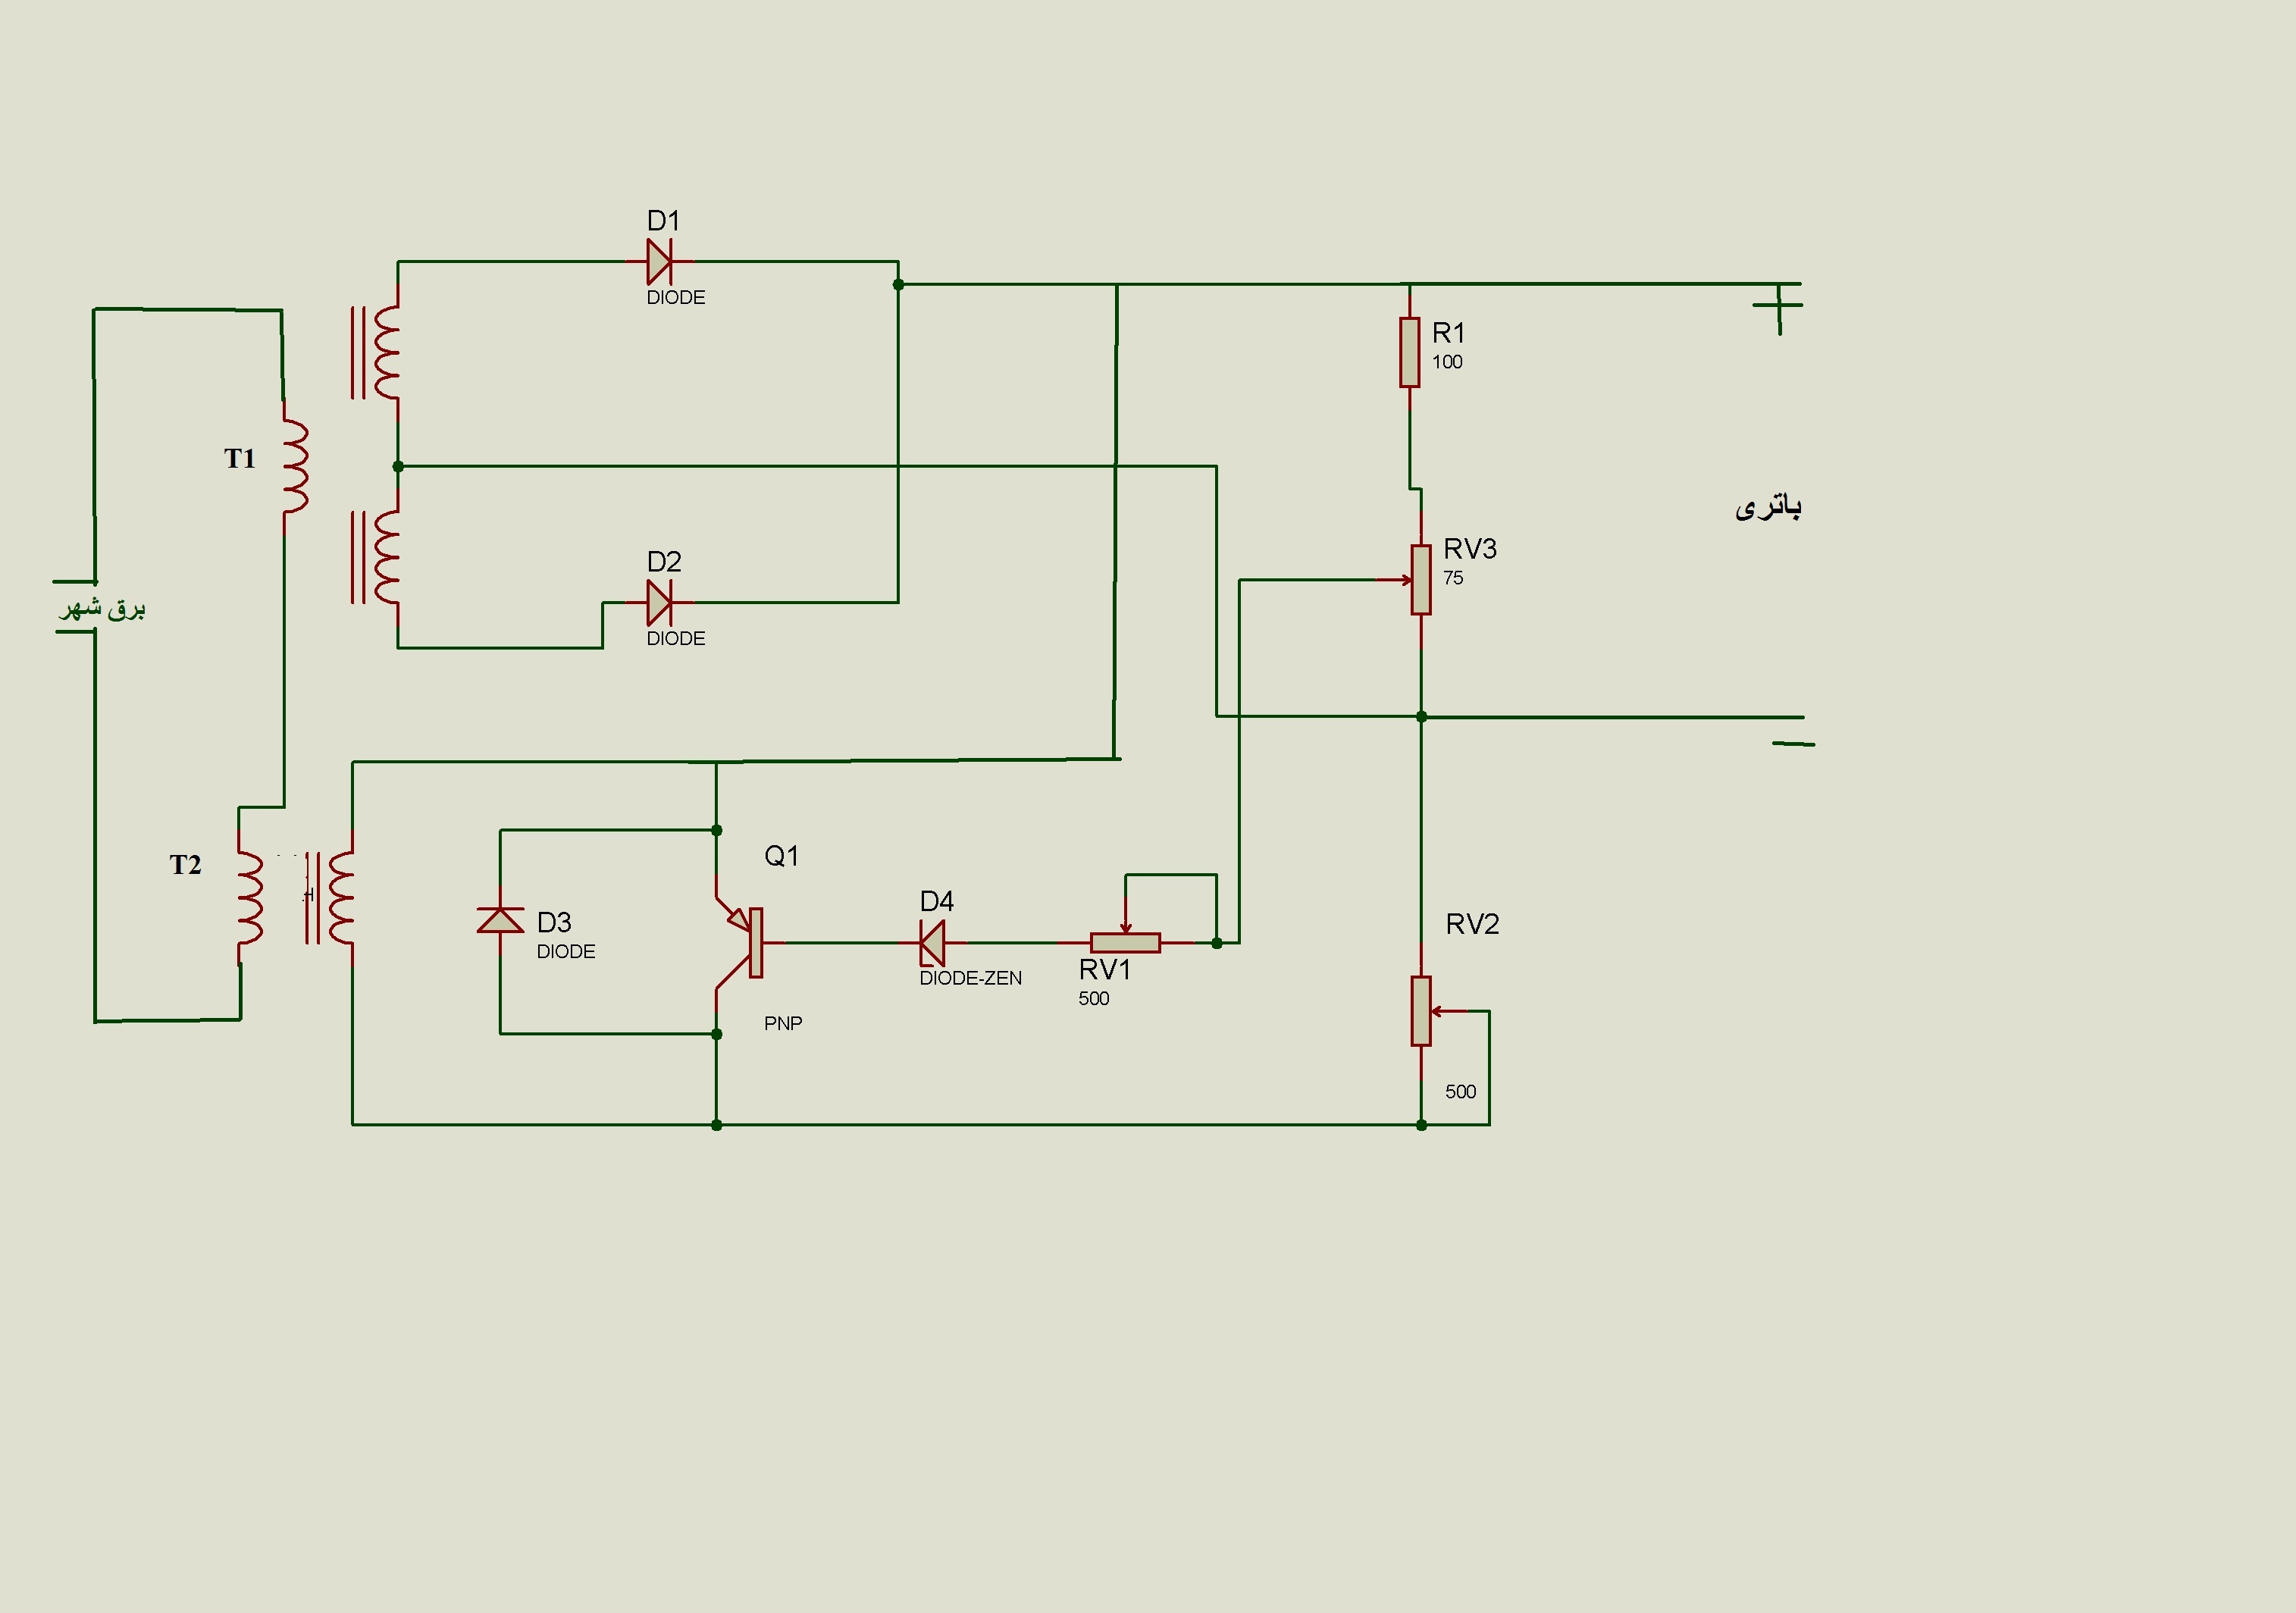
اغلب تجهیزاتی که از ترانسفورماتورها استفاده می کنند این وسیله را در ناحیه ی خطی منحنی هیسترزیس بکار می برند. در طرح باتری شارژر زیر از دو عدد ترانسفورماتور استفاده شده است. ترانسفورماتور اول (T1) یک ترانسفورماتور سروسط است که برای تغذیه یکسوساز (دیودهای D1,D2) مدار بکار برده شده است. اما ترانسفورمارتور دوم (T2) در ناحیه پاشنه منحنی هیسترزیس کار می کند. هر دو ترانسفورماتور با هم سری شده اند. با این ابتکار ترانسفورماتور T2 برای کنترل جریان شارژ باتری های وصل شده به خروجی مدار یکسوساز بکارمی رود.
همانطور که گفته شد مداراین باتری شارژر از یک یکسوساز-شارژر و یک تنظیم کننده ی جریان شارژ تشکیل شده است. مدار یکسوساز به خروجی ترانسفورماتور T1 وصل شده و با استفاده از دو دیود قدرت (دیودهای D1,D2) خروجی ترانسفورماتور را یکسوکرده و به دو سر باتری می رساند.
تنظیم کننده ی جریان شارژ عبارت است از T2 که سیم پیچ اولیه ی آن با اولیه ی ترانسفورماتور T1 به صورت سری قرار گرفته است.اندازه ی شارژ زمانی که T2 به اشباع می رسد کنترل می شود. ولتاژ دو سر باتری توسط دیود زنرD4 متصل به آن اندازه گیری می شود. یک مقسم ولتاژ در خروجی یکسوساز نصب شده است که ولتاژ مرجع برای دیود زنر را فراهم می کند. دیود زنر به پایه بیس ترانزیستور Q1 متصل شده است و ترانزیستور به عنوان شنت T2 عمل می کند.
هنگامی که باطری کاملا خالی باشد ولتاژ آن پایین است و جریانی که از T2 کشیده می شود سبب اشباع شدن هسته ی T2 می شود. امپدانس T2 به دلیل اشباع شدن آن کم می شود و در نتیجه ولتاژ بیشتری بر روی اولیه ی ترانسفورماتور T1 می افتد و باتری ها با شدت بیشتری شارژ می شوند. هنگامی که ولتاژ باتری در اثر شارژ شدن زیاد می شود مدار تنظیم کننده ی جریان شارژ وارد عمل شده تا میزان جریان شارژ را کم کند. با رسیدن ولتاژ باتری به مقدار ولتاژ مورد نیاز، دیود زنر بیس ترانزیستور را فعال می کند و جریان به جای عبور از T2 از ترانزیستور موازی آن عبور می کند. T2 در نتیجه ی کاهش جریان از حالت اشباع درمی آید و امپدانس آن بالا می رود. درنتیجه، ولتاژ اولیه ی ترانسفورماتور T1 شروع به کاهش می کند و جریان شارژ باتری ها کم می شود.
چگونه یک کامپیوتر آنالوگ بسازیم؟
Jake Schneider Erik Welsh Brandon Baysinger Parker Jones
مترجم:رضاکیانی موحد
مقدمه
به منظور فهم بهتر دنیای فیزیک، بعضی وقتها لازم است که از مدلهای ریاضی برای پیش بینی عکس العملهای سیستمهای فیزیکی ،مانند وزنه ای که در انتهای یک فنر نوسان می کند، استفاده کنیم. به خاطر استفاده از معادلات دیفرانسیل، ممکن است که رفتار یک مدل این چنین را دقیقا مدلسازی کرد. به هرحال، دیدن پاسخهای گرافیکی جواب چنین مدلهایی پیچیده است. کامپیوترهای آنالوک به دلیل استفاده از ضرب کننده ها، جمع کننده ها و انتگرال گیرها می توانند به سرعت و با دقت پاسخ معادلات دیفرانسیل را ترسیم کنند.
خلاصه
به منظور مدل سازی نیروها، نوسان میرای یک وزنه ی آویخته به یک فنر ما یک کامپیوتر آنالوک با استفاده از جمع کننده و انتگرال گیر ساخته ایم تا با حل معادله دیفرانسیل زیر:
بتوانیم پاسخ سیستم را به موجهای سینوسی، مثلثی و مربعی در فرکانسهایی بین 2 تا 2 مگاهرتز تعیین کنیم. برای ساخت این کامپیوتر دو مدار را طراحی کرده ایم. هر دو مدار معادله ی دیفرانسیل یکسانی را حل می کنند اما مدار دوم بسیار بهتر از مدار اول است.
بررسی ریاضی
مدلسازی حرکت میرای یک سیستم فنر-وزنه بر حل معادله ی دیفرانسیل زیر استوار است:


که در این معادله M وزن وزنه ی متصل شده به فنر، Kd ثابت میرایی، Ks ثابت فنر و F(t) نیروی وارد شده می باشد. به منظور حل این معادله ابتدا باید معادله ی همگن حل شود تا پاسخ های طبیعی سیستم بدست آیند. حل معادله ی همگن به دست می دهد:

پس از آن باید به دنبال جوابهای خاص معادله ی اصلی بگردیم. با استفاده از تبدیل لاپلاس معادله را برای بدست آوردن xL(s) حل می کنیم:

و با تبدیل لاپلاس معکوس می توانیم به x(t) برسیم. با حل این انتگرال پاسخ معادله ی دیفرانسیل مدلسازی فنر-وزنه به دست می آید:
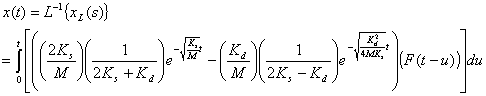
یا می توان از یک کامپیوتر آنالوگ برای رسیدن به جواب استفاده کرد.
انتگرال گیر
یکی از مشکلاتی که قبل از ساختن هر مداری با آن مواجه می شویم روش ساخت یک انتگرال گیر قابل اعتماد است. در ابتدا ما سعی کردیم تا از یک خازن برای فیدبک انگرال گیر استفاده کنیم. انتگرال گیر شامل یک مقاومت ورودی (10 کیلو تا 1 مگا اهم)، و یک خازن فیدبک (0.1 میکروفاراد) و یک تقویت کننده ی عملیاتی LM741 می باشد. در این مورد، انتگرال گیر خروجی را با نسبت -1/RCs ورودی تقسیم می کند (s فرکانس ورودی است). یکی از مشکلات چنین انتگرال گیری عدم توانایی آن در نگه داشتن یک شکل موج برای بیشتر از یک زمان مشخص است. انتگرال گیر شکل موج را هنگامی که یک موج مربعی به ورودی اعمال شود بیشتر نگه می دارد تا زمانی که ورودی سینوسی باشد. همچنین، مقاومت بیشتر در ورودی سبب می شود که انتگرال گیر بیشتر شکل موج را نگه دارد. مداری این چنین دارای یک خازن 0.1 میکروفاراد و یک مقاومت ورودی 1 مگااهم است. این مدار می تواند شکل موجهای زیر را برای زمانهای زیر نگه دارد:
|
شکل موج |
زمان نگهداری(ثانیه) |
|
مربعی |
47 |
|
مثلثی |
18 |
|
سینوسی |
10 |
(فرکانس تمام موج ها 130 هرتز است)
انتگرال گیر نمی تواند شکل موج را نگه دارد چرا که فانکشن ژنراتور ما برای هیچ کدام از سیگنالها خروجی صفر نداشت. اگر این طور نبود انتگرال گیر ما بهتر عمل می کرد.
از این رو، ما سعی کردیم یک مدار بهتر بسازیم و آن را انتگرال گیر با فیدبک موازی نامیدیم. این مدار دارای یک مقاومت موازی با خازن فیدبک بود. شکل موج خروجی بسیار پایدارتر بود. بدین منظور ما از یک مقاومت 10مگااهم به عنوان ورودی و از یک مقاومت 5.1 مگااهم به موازات خازن 0.1 میکروفاراد استفاده کردیم. در نتیجه تابع انتقال تبدیل شد به
-RF / (RF*R*C*s + R)
که در این تابع RF مقاومت فیدبک و R مقاومت ورودی است:
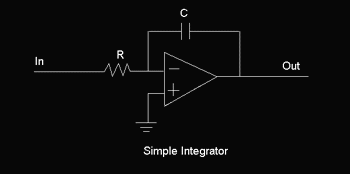
انتگرال گیر ساده
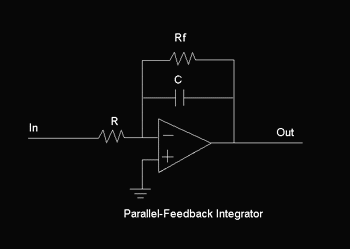
انتگرال گیر با مقاومت در فیدبک
با به دست آوردن یک مدار پایدار، مدلسازی معادله را با مدارات بزرگتر دنبال کردیم.
طراحی اولین کامپیوتر
ما در اولین طرح خود سعی کردیم که مستقیما از مداری که داشتیم ،بدون کوچک کردن آن، استفاده کنیم. دراینجا بلوک دیاگرام مدار آمده است:
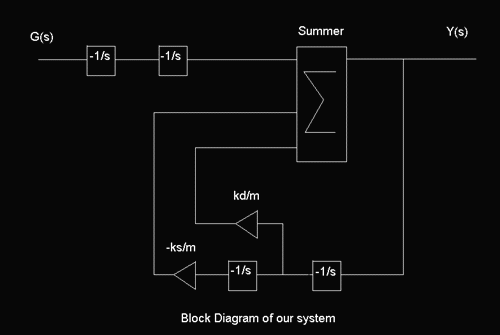
و در اینجا نقشه ی مدار ساخته شده را می بینید:
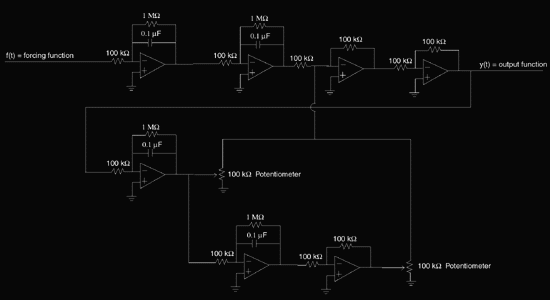
زمانی که این مدار را ساختیم با اشکالات چندی مواجه شدیم که ما را به ساده تر کردن مدار هدایت کرد. بزرگترین مسئله به خاطر تعداد زیاد تقویت کننده های عملیاتی بود که مدار را مستعد نویز کرده بود. هر جزء مدار به صورت جداگانه نویز زیادی نداشت اما در کنار هم میزان نویز تقویت شده توسط هر جزء مدار بیشتر و بیشتر می شد. همچنین این نویز سبب می شد تا ایجاد یک شکل موج پایدار با مشکل مواجه شود. آفست دی.سی فانکشن ژنراتور باید برای هر شکل موج ورودی به صورت جداگانه تنظیم شود تا خروجی پایدار شود. اگر آفست دی.سی حتی مقدار اندکی از مقدار مورد نیاز منحرف شود خروجی به سرعت تبدیل به یک مقدار دی.سی تبدیل می شود.
به خاطر تأثیر زاید نویز (همانطور که در بخش بعدی خواهیم گفت) تصمیم گرفتیم تا مدار را خلاصه کنیم.
پاسخ مدار اصلی به ورودی های گوناگون
تمام شکل موج های ورودی زیر با دامنه و فرکانس یکسان (100 هرتز) به مدار اعمال شده اند. در تمام دیاگرامهای زیر ورودی با رنگ آبی و خروجی با رنگ سبز مشخص شده اند:
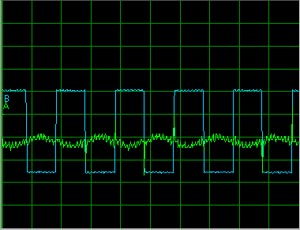
موج مربعی
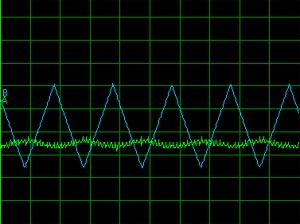
موج مثلثی
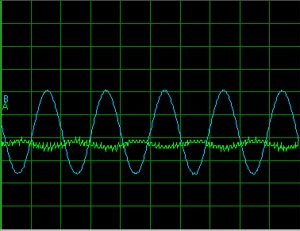
موج سینوسی
توجه کنید که در تمامی خروجی ها اثرات نویز به خوبی قابل مشاهده است. تمام شکل موجهای خروجی نوسانهای مشخص ناشی از نویز را نشان می دهند. همچنین می توان توجه کرد که شکل موج های خروجی ،فارغ از ورودی اعمال شده، بسیار شبیه هستند. همچنین این مدار پاسخ بزرگتری ،دست کم در دامنه، برای موج مربعی نسبت به موج سینوسی یا مثلثی دارد.
طرح کامپیوتر دوم
پس از تحقیق و کار عملی مدار خلاصه شده ی کامپیوتر تهیه شد. به جای استفاده از جمع کننده ها، تقویت کننده و انتگرال گیرهای جداگانه از جمع کننده-انتگرال گیر استفاده کردیم. این امر اجازه داد تا تعداد زیادی از عناصر را حذف کنیم. در اینجا بلوک دیاگرام مدار دومی که ساختیم را می بینید:
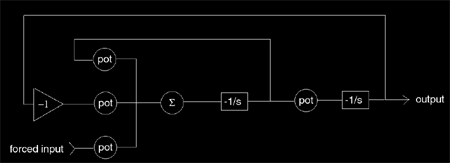
در زیر مدار ساخته شده را می بینید. توجه کنید که تعداد عناصر مدار چقدرکمتر شده اند. بنابراین امکان وارد شدن نویز به مدار کمتر شده است.
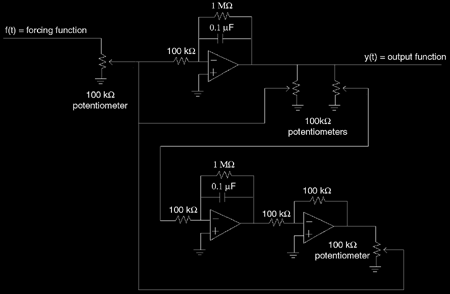
در این مدار از 3 تقویت کننده ی عملیاتی استفاده شده است. 2 تقویت کننده برای انتگرال گیری و جمع و یکی به عنوان معکوس کننده استفاده شده اند. ثابتهای معادله ی دیفرانسیل مدل شده نمی توانند به صورت مجزا تنظیم شوند. در عوض، 4 پتانسیومتر اجازه می دهند که نسبتهای بین آنها تنظیم شود.
این مدار پاسخ بهتری نسبت به ورودی اعمال شده دارد. با این مدار مشکل نویز در مدار قبلی حل شده است. همچنین، ناچار نیستیم تا آفست دی.سی فانکشن ژنراتور را برای رسیدن به نتیجه تنظیم کنیم. با روشن کردن مدار بلافاصله شکل موج خروجی ظاهر می شود.
پاسخ مدار دوم به شکل موجهای ورودی
در زیر شکل موجهای ورودی با رنگ سبز و خروجی ها با رنگ آبی نمایش داده شده اند:
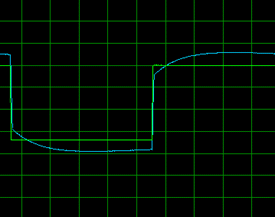
موج مربعی 1 هرتز
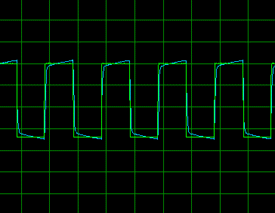
موج مربعی 10 هرتز
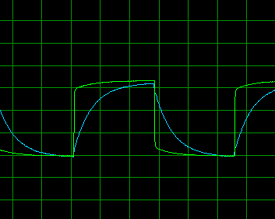
موج مربعی 100 هرتز
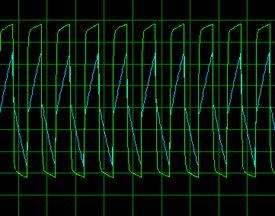
موج مربعی 1000 هرتز
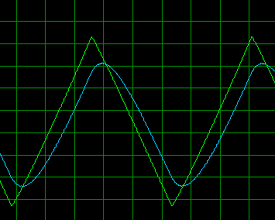
موج مثلثی 100 هرتز
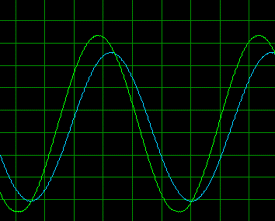
موج سینوسی 100 هرتز
اثرات نویز به مقدار زیادی کم شده اند. شکل موج خروجی دیگر نوسان آنچنانی (مانند مدار اول) ندارد. توجه کنید که چگونه شکل موج خروجی در هر مورد سعی می کند که (بر خلاف مدار اول) شکل موج ورودی را به خود بگیرد. همچنین به شیفت فازی بوجود آمده در مورد ورودی های سینوسی و مثلثی توجه کنید.
بحث
خروجی مدار اول آنچنان که انتظار داشتیم نبود. توجه کنید که ورودی های زیادی برای اعمال نویز به مدار وجود داشت و خروجی به شدت از نویز تأثیر گرفته بود. شکل موج های خورجی خیلی بزرگ نبودند و در اثر نویز اعوجاج داشتند.
درباره ی شکل موجهای خروجی مدار دوم می توان بیشتر بحث کرد. خروجی سعی می کرد که شکل موج ورودی را به خود بگیرد. این امر در فرکانس 1 هرتز با موج مربعی بیشتر قابل توجه است. توجه کنید که چگونه شکل موج خروجی نمی تواند کاملا با شکل موج ورودی هماهنگ شود. هنگامی که موجهای سینوسی و مثلثی به مدار اعمال شوند این عدم توانایی با تغییر فاز نسبت به ورودی خود را نشان می دهد. در هر مورد، با افزایش فرکانس تأثیر تغییر فاز بر روی خروجی افزایش می یابد. کامپیوتری که ما از آن برای ترسیم شکلها استفاده کردیم نمی توانست با سرعت کافی نمونه برداری کند اما عکس العمل مدار در برابر فرکانس 2 مگاهرتز مربعی واقعا جالب توجه بود. در این فرکانس خروجی فانکشن ژنراتور کاملا اعوجاج داشت. جالب است که در خروجی نیز اعوجاج زیادی دیده می شود که ناشی از این است که مدار سعی می کند تا خود را با ورودی مطابقت دهد.
تغییر فاز و عدم توانایی تطابق با ورودی را می توان با روشهای گوناگونی تشریح کرد. در دنیای فیزیک می توان این شیفت را به عنوان اینرسی وزنه ی آویخته شده به فنر محسوب کرد. با تغییر مقدار ورودی وزنه نمی تواند همزمان تغییر وضعیت بدهد. به خاطر اینرسی وزنه ابتدا باید حرکت خود را به انتها برساند و پس از در جهت دیگر حرکت کند. در نظریه ی سیستمها این تغییر فاز به سادگی ناشی از مدار است. مدار کاملا خطی نیست و این امر اختلالی در هر شکل موج ورودی که اعمال شود ایجاد می کند.
نتیجه گیری
پس از تنظیم مدار فهمیدیم که یک کامپیوتر آنالوک راه حل مؤثری برای حل معادلات دیفرانسیل ارائه می دهد. کامپیوترهای آنالوگ دقتی مشابه کامپیوترهای دیجیتال ندارند اما برای حل معادلات دیفرانسیل به صورت غیرقابل باوری سریع هستند. به خاطر اینکه کامپیوترهای آنالوگ تمام معادله را در یک لحظه حل می کنند ما می توانیم فرکانس یا شکل موج تابع نیرو را عوض کنید و بدون تأخیر پاسخ را ببینیم. به هرحال، این کامپیوترها چند نقطه ضعف هم دارند. تنظیم شرایط اولیه ی یک معادله ی دیفرانسیل برای آنها سخت است چرا که به یک منبع ولتاژ شناور که بتواند به سرعت از مدار جداشود نیاز دارد. همچنین، صفر کردن آفست دی.سی خروجی به وسیله ی فانکشن ژنراتور مشکل زاست. در انتها، کامپیوترهای آنالوگ راه مؤثری برای حل کردن یک مدل فیزیکی واقعی هستند.
منبع
https://www.clear.rice.edu/elec301/Projects99/anlgcomp/
زمین کردن حفاظتی در سازه های دریایی
رضاکیانی موحد
در تمام تأسیساتی که دارای تجهیزات الکتریکی می باشند (از جمله سازه های دریایی مانند سکوهای نفتی) زمین کردن یکی از مهمترین و اساسی ترین اقداماتی است که برای رفاه سلامت کارکنانی که با این تأسیسات در تماس هستند انجام می پذیرد.
به صورت کلی در تأسیسات صنعتی دو نوع زمین کردن وجود دارد:
1. زمین کردن حفاظتی
2. زمین کردن الکتریکی
زمین کردن حفاظتی عبارت است از زمین کردن بدنه ی فلزی تجهیزات که در ارتباط مستقیم با مدارات الکتریکی داخلی آنها قرار ندارند. بدین سان اگر اتصالی بین مدارات الکتریکی و بدنه ی دستگاه روی دهد زمین کردن سبب اتصال کوتاه در مدار الکتریکی و قطع منبع ولتاژ توسط مدارات حفاظتی (فیوزها، مدارشکنها و غیره) خواهدشد. اگر تجهیزی به صورت اصولی زمین شده باشد و اتصال بدنه در آن روی بدهد در صورتی که کاربر با بدنه ی آن تجهیز مستقیما برخورد داشته باشد زمین کردن حفاظتی از برق گرفتگی وی جلوگیری خواهدکرد.
زمین کردن الکتریکی یعنی زمین کردن نقطه هایی از تجهیزات الکتریکی که جزئی از مدار الکتریکی می باشند مانند زمین کردن نقطه ی ستاره در ترانسفورماتورها، موتورها و ژنراتورها. این زمین کردن به منظور ادامه ی کار صحیح تجهیزات الکتریکی صورت می پذیرد و از بحث فعلی ما خارج می باشد.
در حقیقت آنچه که منظور این مقاله است، نوع اول زمین کردن یا زمین کردن حفاظتی در سازه ها و تأسیسات دریایی ، از قبیل سکوهای نفتی، می باشد.
در حالت عادی ،که تأسیسات و کارخانجات بر روی زمین قرار دارند، برای زمین کردن حفاظتی ابتدا مقاومت الکتریکی خاک اندازه گیری می شود و پس از آن با توجه به مقاومت الکتریکی خاک یک یا چند چاه حفر می شود. این گونه چاه ها "چاه ارت" نامیده می شوند و ارتفاع آنها بسته به نوع طراحی چاه متفاوت می باشد. در درون این چاه یک صفحه ی بزرگ فلزی یا یک الکترود (میله ی) بلند فلزی قرار می گیرد که به سیمی متصل می شود که از چاه ارت بیرون می آید.
در مرحله ی بعدی این چاه ها به همدیگر متصل شده و تشکیل یک شبکه از چاه ها را می دهند. مقاومت کلی چاه (یا چاه های) ارت باید در خانه های مسکونی کمتر از 5 اهم و در کارخانجات کمتر از 2 اهم باشد.
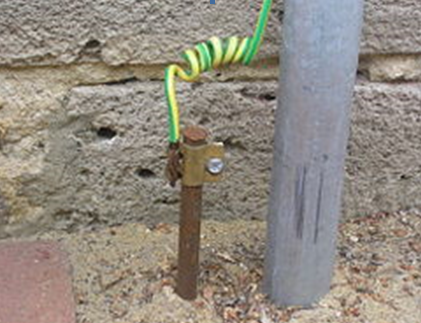
تصویر1: میله ی ارت که تجهیز را به صورت منفرد زمین کرده است.
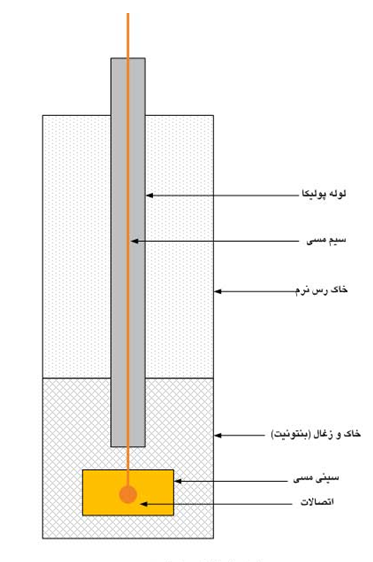
تصویر2: یک نمونه از چاه ارت
در انتها، تمامی تجهیزات الکتریکی موجود در سایت یا کارخانه به وسیله ی سیم های ضخیم مسی (سیم زمین یا سیم ارت) به این چاه های ارت متصل می شوند. لازم به ذکر است که میله های برقگیر (در مناطقی که برای حفاظت از تأسیسات در برابر صاعقه نیاز به نصب آنها می باشد) و سیمهای گارد خطوط انتقال نیرو نیز برای حفاظت در برابر صاعقه به چنین چاه هایی متصل می شوند.
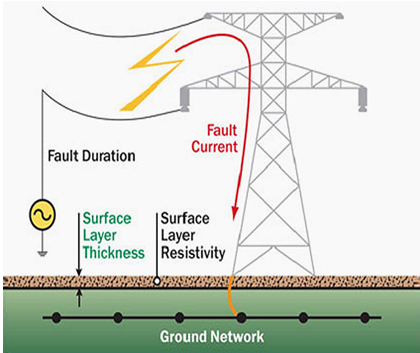
تصویر3:انتقال جریان اتصال کوتاه توسط پایه های دکل انتقال قدرت به شبکه ی زمین
در تأسیسات دریایی (سکوهای نفتی، سکوهای گازی، سکوهای حفاری و غیره) از آنجا که حفر چاه ارت در کف دریا غیرممکن می باشد به ناچارا از پایه های خود سکو به عنوان چاه ارت استفاده می شود.
به منظور زمین کردن تجهیزات مستقر در سکو ابتدا یک حلقه ی تجهیزات (EQ-ring) در زیر سطح سکو ایجاد می گردد. این حلقه عبارت است از یک کابل ضخیم مسی که در زیر سطح سکو به صورت یک حلقه ی بسته نصب می گردد. تجهیزات الکتریکی نصب شده بر روی سطح سکو به صورت جداگانه توسط سیم ارت خود به این حلقه ی تجهیزات متصل می شوند. (تصویر4)
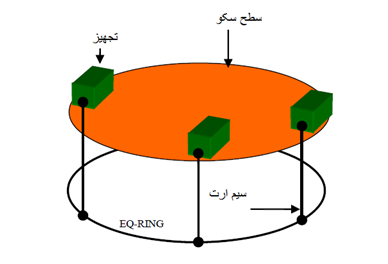
تصویر4: حلقه ی تجهیزات در زیر سطح سکو
پس از اتصال تجهیزات موجود در سکو به حلقه ی تجهیزات، حلقه ی تجهیزات به پایه های اصلی سکو متصل می گردد (تصویر5). با توجه به اینکه پایه های سکو تا عمق زیادی در کف دریا فرورفته اند می توانند نقش الکترودهای زمین بزرگی را بازی کنند که در صورت اتصال کوتاه مدار داخلی یک تجهیز به بدنه ی آن، جریان اتصال کوتاه را از طریق حلقه ی تجهیزات به کف دریا منتقل کنند. لازم به توضیح نیست که به دلیل هادی بودن آب دریا (آب نمک) مقداری از جریان اتصال کوتاه نیز از طریق آب دریا زمین خواهدشد.
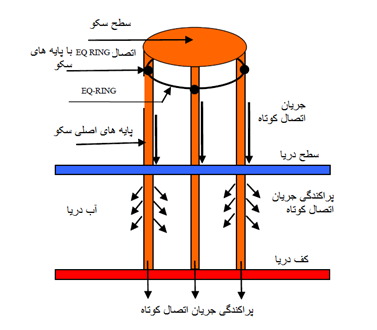
تصویر5: اتصال حلقه ی تجهیزات با پایه های سکو