
برق-قدرت
اینجا فقط از برق و الکترونیک و کامپیوتر حرف می زنیم
برق-قدرت
اینجا فقط از برق و الکترونیک و کامپیوتر حرف می زنیمدرباره من
 از کتاب خواندن خیلی لذت می برم و از فیلم دیدن... همین و بس
ادامه...
هم محور کردن ماشینهای دوار به روش ریم و فیس
اگر با موتورهای الکتریکی درگیر باشید حتما با مسئله ی الاینمنت یا هم محورسازی موتورها و دیگر تجهیزات دوار درگیر شده اید. مقاله ی زیر توضیح مختصری است درباره ی الاینمنت با روش ریم و فیس (Rim & Face).
می توان از روش ریم و فیس برای اجرای یک الاینمنت دقیق بهره گرفت. شما ممکن است که از براکتهای مختلفی برای الاینمنت استفاده کنید. توصیه می کنیم که از یک مجموعه ی تجاری ،که بتوان با آن شفتهایی با قطر مختلف را الاین کرد، استفاده کنید. براکت باید شامل مجموعه ای از میله ها برای کوژپلینگهایی با طول متفاوت باشد. این مجموعه باید فرآیند الاینمنت را تسریع کند. همچنین، مقادیر سگ باید قبل از شروع به کار اندازه گیری شود.
برای اجرای روش ریم و فیس شما باید:
· از تمیز بودن زیر پایه های دستگاه مطمئن شوید.
· ساعتها را بر روی براکت نصب کنید.
· اندازه های A و B و C را اندازه بگیرید.
· قرائت ساعتها را انجام دهید.
· میس الاینمنت عمودی را تعیین کنید.
· میس الاینمنت افقی را تعیین کنید.
· میس الاینمنت عمودی را تصحیح کنید.
· میس الاینمنت افقی را تصحیح کنید.
· قرائت را مجددا انجام داده و مقادیر را ثبت کنید.
نصب ساعتها و براکت

برای نصب براکتها مراحل زیر را انجام دهید:
1. پس از جداکردن کوپلینگ براکت را نصب کنید.
2. محور را بچرخانید تا براکت در ساعت 12 قرار بگیرد.
3. ساعت فیس را بر روی براکت نصب کنید. دسته ی ساعت باید در وسط قرار بگیرد.
4. ساعت ریم را بر روی براکت نصب کنید. دسته ی ساعت باید در وسط قراربگیرد.
اقدامهای احتیاطی
صرف نظر از سخت افزاری که به کار می برید اقدامهای احتیاطی زیر را انجام دهید:
· براکت را بر روی قسمت فلکسیبل کوپلینگ نبندید.
· ساعت فیس را در دورترین موقعیت ممکن نسبت به محور تجهیز ببندید. اگر ساعت فیس مستقیما بر روی کوپلینگ قرار می گیرد مطمئن شوید که دسته ی آن به لبه ی خارجی کوپلینگ نزدیک باشد.
· مطمئن شوید که براکت و ساعتها در موقعیتی قرارگرفته باشند که چرخش محور امکان پذیرباشد. در حالت ایده آل باید بتوانید محور را 360 درجه برچخانید.
قبل از شروع به اندازه گیری باید سگ ساعتها را بدست آورید و مطمئن شوید که قرائت شما قابل تکرار و صحیح است. برای مطالعه ی جزئیات به فصل دوم رجوع کنید.
اندازه گیری فواصل A و B و C

برای اندازه گیری فواصل A و B و C مراحل زیر را دنبال کنید:
1. اندازه ی A برابر است با قطری که ساعت فیس می پیماید. این فاصله باید کمی کمتر از قطر کوپلینگ باشد. این فاصله بسیار حیاتی است. در اندازه گیری آن دقت کنید.
2. اندازه ی B فاصله ی ساعت ریم تا مرکز پایه ی جلویی تجهیز می باشد. این اندازه گیری به موازات محور انجام می شود.
3. اندازه ی C فاصله ی بین پایه ی عقب و جلوی تجهیز می باشد. این اندازه گیری به موازات محور انجام می شود.
قرائت
برای قرائت مقادیر ساعتها مراحل زیر را دنبال کنید:
1. ساعتها را در موقعیت ساعت 12 قرار داده و صفر کنید.

2. محور را بچرخانید تا در موقعیت ساعت 3 قرار بگیرد. هر دو ساعت را بخوانید و مقادیر آنها را ثبت کنید.
3. محور را بچرخانید تا در موقعیت ساعت 6 قرار بگیرد. هر دو ساعت را بخوانید و مقادیر آنها را ثبت کنید.

4. محور را بچرخانید تا در موقعیت ساعت 9 قرار بگیرد. هر دو ساعت را بخوانید و مقادیر آنها را ثبت کنید.
5. محور را بچرخانید تا در موقعیت ساعت 12 قرار بگیرد. هر دو ساعت را بخوانید و مطمئن شوید که مقدار آنها صفر شده است.
مقادیر قرائت شده در جدولی مانند جدول زیر ثبت کنید. مقادیر سگ را در قرائتهای صورت گرفته تأثیر دهید.

تعیین میس الاینمنت عمودی
برای تعیین میس الاینمنت عمودی از فرمولهای زیر استفاده کنید:

تعیین میس الاینمنت افقی
برای تعیین میس الاینمنت افقی از فرمولهای زیر استفاده کنید:

محاسبه ی موقعیت پایه های جلو و عقب

محاسبه ی موقعیت پایه ی جلو:

محاسبه ی موقعیت پایه ی عقب:

مقادیر مثبت نشان دهنده ی بالا بودن پایه می باشد و شیم ها باید برداشته شوند. مقادیر منفی نشان دهنده ی پایین بودن پایه می باشد و باید شیم گذاری شود.
اقدامهای احتیاطی در هنگام قرائت
1. مطمئن شوید که اشتباه ریاضی در محاسبات نداشته اید.
2. تقدم عملیات را در محاسبات در نظر بگیرید. اول پرانتزها را ساده کنید.
3. در هنگام وارد کردن اعداد به فرمولها دقت کنید.
4. قبل از شروع محاسبه مطمئن شوید که قرائت صحیحی داشته اید.
محاسبه ی موقعیت پایه های جلو و عقب با استفاده از رسم گراف
برای ایجاد یک گراف مراحل زیر را انجام دهید:
1. از کاغذ شطرنجی استفاده کنید. کاغذ شطرنجی را به صورت افقی قراردهید.
2. یک خط افقی در مرکز کاغذ بکشید. این خط نشان دهنده ی محور تجهیزی است که الاینمنت نسبت به آن صورت می گیرد.
3. مقیاس افقی را مشخص کنید. از بزرگترین مقیاس ممکن استفاده کنید. می توانید طول تجهیز را تقسیم بر طول صفحه کنید.
4. در سمت چپ کاغذ یک محور عمودی رسم کنید. این خط نشاندهنده ی نقطه ای است که ساعت ریم به شفت یا کوپلینگ متصل می شود. (DIR)
5. با توجه به مقیاس افقی خط دوم را به اندازه ی B در سمت راست خط اول رسم کنید. این خط نشاندهنده ی پایه های جلویی تجهیز می باشد.(FF)
6. با توجه به مقیاس افقی خط سوم را به اندازه ی C در سمت راست خط دوم رسم کنید. این خط نشاندهنده ی پایه های عقبی دستگاه می باشد.(RF)
پس از کامل شدن مراحل بالا گرافی مشابه شکل زیر به دست می آید. در مثال زیر فواصل B و C برابر با 10 اینچ می باشند.

رسم میس الاینمنتها
پس از ایجاد گراف باید میس الاینمنت ها را بر روی آن مشخص کنید. یکی از آنها میس الاینمنت خوانده شده توسط ساعت ریم (DIR) و دیگری میس الاینمنت خوانده شده توسط ساعت فیس (DIF) می باشد. بدین منظور مراحل زیر را انجام دهید:
1. مقیاس عمودی را مشخص کنید. نوعا این مقیاس یک توزند (یا یک میکرومتر) برای هر خانه می باشد. اگر رقم میس الاینمنت بزرگ بود می توان از مقیاس 2 یا 3 توزند استفاده کرد.
2. میس الاینمنت ریم را بر روی خط عمودی اول (DIR) مشخص کنید. برای یافتن این نقطه، مقدار به دست آمده از محاسبه ی میس الاینمنت را باید تقسیم بر 2 کنید. محور افقی مبدا پیدا کردن این نقطه می باشد. اگر مقدار میس الاینمنت مثبت بود نقطه را در بالای محور افقی رسم کنید. اگر مقدار میس الاینمنت منفی بود نقطه را در پایین محور افقی رسم کنید.
3. پس از محاسبه ی میس الاینمنت فیس(DIF/A) ، آن را بر روی گراف رسم کنید. این نقطه با شمارش از نقطه ی قبلی به دست می آید. به اندازه ی A به سمت راست حرکت کنید و سپس میس الاینمت را در جهت عمودی مشخص کنید.
در مثال بالا میس الاینمنت ریم برابر با 10- توزند و میس الاینمنت فیس برابر با 4+ توزند و مقدار A برابر با 5 اینچ می باشد.

تعیین موقعیت محور تجهیز
پس از به دست آوردن نقاط میس الاینمنت برای تعیین موقعیت محور تجهیز مراحل زیر را دنبال کنید:
1. با استفاده از یک خط کش هر دو نقطه را به هم وصل کرده و این خط را تا خط عمودی نشان دهنده ی پایه ی عقب (RF) تجهیز ادامه دهید.
2. تعداد خانه های جدا شده بر روی خط های عمودی نشان دهنده ی پایه های جلویی (FF) و عقبی (RF) نشان دهنده ی جابجایی پایه ها و مقدار تصحیح آنها می باشد.
در مثال بالا پایه ی جلویی تجهیز 2 توزند پایین است که نیاز به شیم گذاری دارد. پایه ی عقبی دستگاه 6 توزند بالا است که باید شیمهای آن برداشته شوند.

احتیاط های لازم در رسم گراف
1. مطمئن شوید که از مقایسهای درستی استفاده کردید.
2. فواصل A و B و C را چک کنید.
3. مطمئن شوید که میس الاینمنت مثبت در بالای محور افقی و میس الاینمنت منفی در زیر آن رسم شده باشد.
4. اگر محور تجهیز بالاتر از محور افقی بود یعنی محور تجهیز به سمت بالا انحراف دارد. اگر محور تجهیز پایین تر از محور افقی بود یعنی محور تجهیز به سمت پایین انحراف دارد.
5. برای تعیین جابجایی افقی دستگاه باید گراف مشابه دیگری رسم کنید و از بالا به تجهیز نگاه کنید. مراحل بالا را به ترتیب بر روی گراف انجام دهید تا مقدار جابجایی دستگاه در جهت افقی به دست آید. اگر محور تجهیز بالاتر از محور افقی بود یعنی محور تجهیز به سمت راست انحراف دارد. . اگر محور تجهیز پایین تر از محور افقی بود یعنی محور تجهیز به سمت چپ انحراف دارد.
تصحیح در جهت عمودی
برای تصحیح میس الاینمنت در جهت عمودی مراحل زیر را انجام دهید:
1. موقعیت عمودی پایه های تجهیز را با استفاده از محاسبه یا رسم گراف بدست آورید. مقادیر مثبت بدان معنی هستند که تجهیز بالا است و باید شیمهایش برداشته شوند. مقادیر منفی بدان معنی هستند که تجهیز پایین است و باید زیر آن شیم گذاری شود.
2. به مقدار لازم شیمها را از زیر پایه های جلویی و عقبی تجهیز بردارید یا اضافه کنید.
3. قبل از شیم گذاری ضخامت شیمها را با میکرومتر اندازه گیری کنید. مقادیر نامی شیم ها همیشه با مقادیر واقعی آنها برابر نیستند.
تصحیح در جهت افقی
برای تصحیح میس الاینمنت در جهت افقی مراحل زیر را دنبال کنید:
1. ساعتها را در موقعیت ساعت 9 قرار دهید و صفر کنید.
2. در صورت امکان هر دو محور را بچرخانید و در ساعت 3 قرار دهید.
3. ساعتها را در نصف مقادیر تصحیح تنظیم کنید.
4. پایه ی جلویی تجهیز را حرکت دهید تا ساعت ریم مقدار صفر را نشان دهد.
5. پایه ی عقبی تجهیز را حرکت دهید تا ساعت فیس عدد صفر را نشان دهد.
6. مراحل 4 و 5 را آن قدر انجام دهید که در هر دو طرف شفت ساعتها رقم صفر را نشان دهند.

http://reliabilityweb.com/index.php/articles/rim_face_alignment_method
ترانسفورماتورهای اصلاح شده بر اساس کی فاکتور
رضاکیانی موحد
با نفوذ گسترده ی قطعات الکترونیک قدرت (دیودها، تریستورها و غیره) در دستگاه ها و تجهیزات صنعتی، افزایش هارمونیک های تزریق شده توسط این قطعات به شبکه ی قدرت به یکی از مشکلات عمده ی شرکتهای توزیع انرژی الکتریکی تبدیل شده است.
هارمونیکها اثرات نامطلوبی بر روی شبکه و مصرف کنندگان دارند که از جمله ی آنها می توان به گرم کردن ترانسفورماتورها اشاره کرد. هنگامی که ترانسفورماتوری یک بار غیرخطی (یو.پی.اس، چراغهای کم مصرف، راه اندازها و کنترل کننده های دور موتورهای الکتریکی و غیره) را تغذیه می کند هارمونیک ایجاد شده توسط بار غیرخطی سبب می شود که بهره بردار مجبور شود توانی کمتر از توان اسمی ترانسفورماتور از آن بکشد تا از داغ شدن بیش از حد و آسیب رسیدن به عایقهای سیم پیچ ها جلوگیری کند. جریانهای ناشی از هارمونیکها سبب می شود که تلفات ترانسفورماتور بالا رفته و حرارتی بیش از حد لازم تولید شود. به همین دلیل و به منظور تصحیح توانی که می توان از یک ترانسفورماتور در حالتی که بارهای غیرخطی را تغذیه می کند گرفت، عاملی به نام K تعریف شده است. کی فاکتور را می توان به عنوان وزن جریانهای هارمونیک تعریف کرد. اگر یک بار خطی توسط ترانسفورماتور تغذیه شود کی فاکتور آن را برابر با یک تعریف می کنیم. هر چه بار غیرخطی جریانهای هارمونیک بیشتری بکشد، کی فاکتور آن بالاتر می رود. محاسبه ی کی فاکتور سبب می شود که مصرف کننده بتواند ترانسفورماتوری مناسبتر و با توانی بالاتر را برای مصارف خود سفارش بدهد.
برای محاسبه ی کی فاکتور در ابتدا باید جریانهای هارمونیک توسط دستگاه تحلیل کننده ی هارمونیک اندازه گیری شود. سپس جریانها به توان دو رسیده و پس از ضرب شدن در مربع هارمونیک این اعداد با هم جمع خواهند شد. به عنوان مثال اگر یک جریان دارای 10% جریان هارمونیک سوم، 5% جریان هارمونیک پنجم و 3 % جریان هارمونیک هفتم باشد کی فاکتور آن به صورت زیر محاسبه خواهدشد:
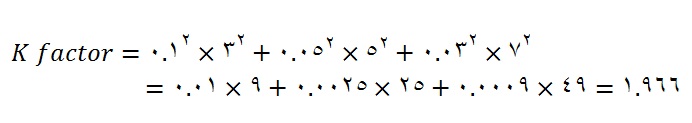
مقدار ضریب تصحیح که باید مصرف کننده در توان نامی ترانسفورماتور خود ضرب کند از روی اطلاعات سازنده ی ترانسفورماتور و بر اساس مقدار کی فاکتور محاسبه شده توسط مصرف کننده به دست می آید. برای مقاصد عملی باید کی فاکتور در یک دوره ی بلند مدت اندازه گیری شود و پس از آن نیز همواره پایش شود.
امروزه ،برای کمک کردن به خریداران در انتخاب ترانسفورماتور مناسب، بعضی از سازندگان ترانسفورماتور تولیداتشان را بر اساس کی فاکتور به بازار عرضه می کنند. این ترانسفورماتورهای جدید قادر به تحمل حرارت اضافی تولید شده توسط جریانهای هارمونیک هستند به شرطی که کی فاکتور مصرف کننده از مقداری که سازنده در نظر گرفته است بیشتر نشود. در این نوع ترانسفورماتورها مصرف کننده نیازی به استفاده از ضریب تصحیح برای کاهش توان خروجی ترانسفورماتور ندارد چرا که هدف از ساخت این گونه ترانسفورماتورها محاسبه ی کی فاکتور بارهای غیرخطی و ساخت ترانسفورماتوری مناسب برای آن می باشد. استفاده از ترانسفورماتورهای جدید اقتصادی تر از خریداری یک ترانسفورماتور معمولی ولی بزرگتر می باشد. ترانسفورماتورهای اصلاح شده بر اساس کی فاکتور برای کی فاکتورهای 4،9،13،20،30،40،50 ساخته می شوند.
علاوه بر صرفه ی اقتصادی، استفاده از ترانسفورماتورهای اصلاح شده بر اساس کی فاکتور مزیتهای دیگری نیز بر ترانسفورماتورهای عادی دارند. در صورت وجود جریانهای هارمونیک ،به دلیل اندازه ی بزرگتری که باید برای ترانسفورماتورهای عادی در نظر گرفت، سطح جریان اولیه نسبت به ثانویه باید بالاتر در نظر گرفته شود و اگر سطح حفاظت کاهش بیابد ممکن است که جریان هجومی ترانسفورماتور سبب تریپ دادن رله های اضافه جریان شود.
در جدول زیر انواع ترانسفورماتورهای اصلاح شده را بر اساس کی فاکتور بر حسب نوع بار و مقدار کی فاکتور ملاحظه می کنید:
|
بار |
کی فاکتور |
|
لامپ کم مصرف، یو.پی.اس با فیلتر هارمونیک، جوشکاری با قوس الکتریکی، کوره های القایی، پی.ال.سی و کنترل کننده های صنعتی |
4 |
|
تجهیزات مخابراتی، یو.اس.پی بدون فیلتر، تجهیزات اتاق عمل، تجهیزات آزمایشگاهی، تجهیزات آموزشی |
13 |
|
ابرکامپیوتر، راه انداز و کنترل کننده ی دور موتور، تجهیزات بیمارستانی |
20 |
سیستم کنترل دور وارد لئونارد
رضاکیانی موحد
تا قبل از اینکه کنترل کننده های دور الکترونیکی به صورت گسترده وارد بازار شوند موتورهای القایی 3 فاز در کاربردهایی با دور متغیر جایی نداشتند. هر چند که این گونه موتورها دارای ساختمانی ساده و در نتیجه ارزان قیمت هستند اما کنترل دور آنها تنها با تغییر قطبها یا تغییر فرکانس منبع تغذیه صورت می گیرد که این موارد کنترل دور موتورهای القایی را پر هزینه و در مواردی غیرممکن می کند.
در عوض، موتورهای جریان مستقیم ساختمانی پیچیده دارند، هزینه ی ساخت و نگهداری آنها بالاست و نیاز به تعمیرات دوره ای بیشتر از موتورهای القایی پیدا می کنند. اما مزیت موتورهای جریان مستقیم نسبت به موتورها القایی در این است که سرعت (و گشتاور) آنها را می توان به راحتی کنترل کرد.
یکی از مهمترین و پر کاربردترین روشهای کنترل دور موتور جریان مستقیم روش کنترل دور در قرن گذشته وارد لئونارد می باشد. این روش در سال 1891 توسط مهندس آمریکایی به همین نام اختراع شد و حتی تا به امروز نیز می توان بازمانده های آن را در بعضی از کارخانه های صنعتی پیدا کرد.
اجزای اصلی سیستم واردلئونارد عبارتند از یک منبع قدرت، ژنراتور تحریک و یک موتور جریان مستقیم. منبع قدرت یک ژنراتور جریان مستقیم است که از یک منبع خارجی (موتور دیزل، موتور بخار، موتور الکتریکی و غیره ) تحت سرعتی ثابت نیرو می گیرد. ولتاژ خروجی منبع قدرت به آرمیچر موتور جریان مستقیم (شانت) اعمال می شود. ژنراتور تحریک یک ژنراتور جریان مستقیم کوچک است که از همان منبع خارجی که به منبع قدرت متصل شده است می گیرد و وظیفه دارد تا جریان تحریک ژنراتور جریان مستقیم را تأمین کند. جریان تحریک را می توان توسط یک مقاومت متغیر از صفر تا 100 درصد تغییر داد و بدین وسیله ولتاژ خروجی ژنراتور جریان مستقیم را کنترل و تنظیم کرد.
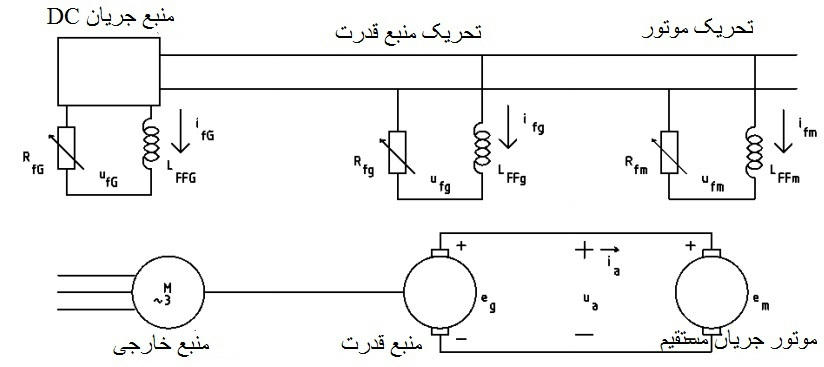
اجزای اصلی سیستم واردلئونارد- برای تغذیه ی سیم پیچهای میدان هر 3 ماشین از منبع جریان خارجی استفاده شده است.
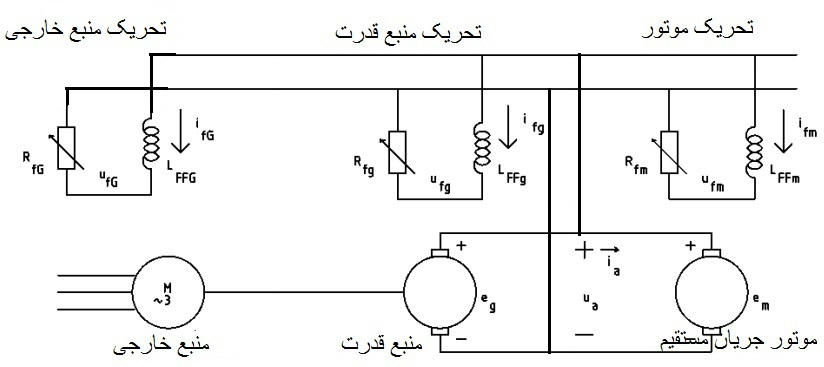
اجزای اصلی سیستم وارد لئونارد. برای تغذیه سیم پیچهای میدان ماشینها از خروجی خود ژنراتور DC استفاده شده است.
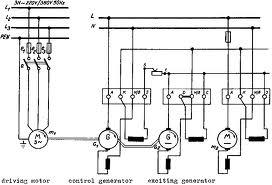
اجزای اصلی سیستم واردلئونارد. برای تغذیه سیم پیچ میدان موتور جریان مستقیم از یک زنراتور dc کوچک استفاده شده است.
محور موتور جریان مستقیم به بار اتصال پیدا می کند و گشتاور خروجی آن سبب چرخش محور مکانیکی بار می گردد. همان طور که گفته شد ولتاژ آرمیچر آن توسط ژنراتور جریان مستقیم و جریان تحریک آن یا به صورت جداگانه یا از طریق ژنراتور تحریک تأمین می شود. با این پیکربندی می توان سرعت موتور (و در نتیجه سرعت بار) را با تغییر جریان تحریک ژنراتور تغییر داد. در این روش برای به دست آوردن گشتاور مکانیکی به 3 وسیله (به جای یک موتور) نیازمندیم. از این رو روش کنترل واردلئونارد روشی است که ملاحظات اقتصادی در آن اولویت اول نمی باشد. هزینه های نگهداری، تعمیر یاتقانها، زغالها و... این سیستم را پرهزینه می کنند.
مزیت اصلی سیستم وارد لئونارد راه اندازی نرم و کنترل سرعت خوب حتی در دورهای پایین است. سیستمهای کنترل دور مبتنی بر رئوستا هیچگاه چنین راه اندازی نرمی را برای موتورهای جریان مستقیم فراهم نمی کنند.
سیستم وارد لئونارد دو نوع مختلف دارد:
الف کنترل ولتاژ موتور
در این روش جریان تحریک موتور جریان مستقیم ثابت نگه داشته می شود و با تغییر جریان تحریک ژنراتور ولتاژ خروجی آن و در نتیجه سرعت موتور جریان مستقیم تغییر می کند.
ب- کنترل تحریک موتور
با کم کردن جریان تحریک موتور می توان سرعت آن را بالابرد. در این روش ولتاژ ورودی موتور را به وسیله ی ثابت نگه داشتن تحریک ژنراتور ثابت نگه می دارند و جریان تحریک موتور را کم می کنند. در نتیجه با افزایش سرعت موتور گشتاور خروجی آن کاهش می یابد.
هرچند که امروزه در بیشتر صنایع کنترل کننده های تریستوری جایگزین سیستم وارد لئونارد شده اند اما در گذشته در مواردی مانند جرثقیلها، بالابرها، برجک توپ کشتی ها، لکوموتیوها و پرسها به صورتی گسترده ای از این سیستم استفاده شده است.